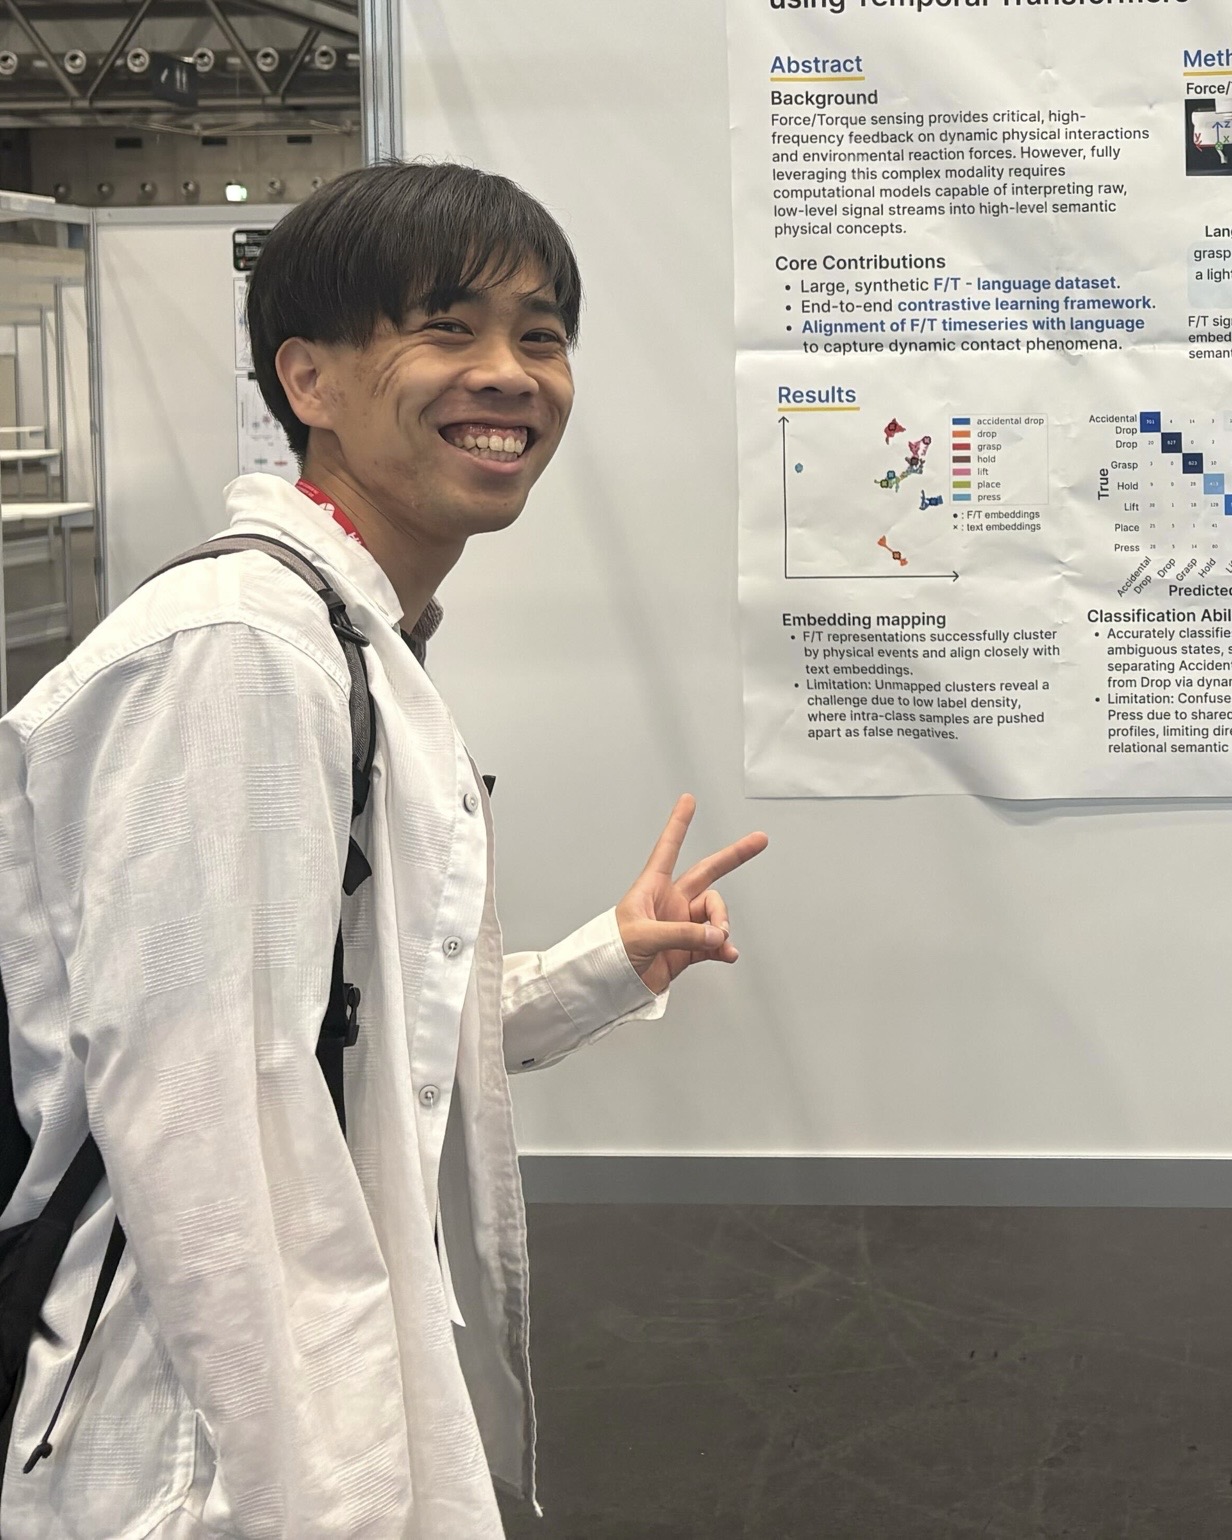
Language-Grounded Force/Torque Pretraining for Extrinsic Contact Perception
arXiv:2610.39314(プレプリント) · 2026年10月
東京大学大学院工学系研究科 電気系工学専攻の修士課程に在籍し、川原研究室に所属しています。同研究室で卓越RAとしても勤務しています。
2022年に東京大学教養学部理科一類に入学し、2026年に東京大学工学部電気電子工学科を卒業しました。
力覚・触覚情報を用いたロボットの物体操作を研究しています。力覚時系列と言語をつなぐ表現学習や接触状態の認識、Vision-Language-Action(VLA)モデルへの力覚情報の統合に取り組んでいます。
arXiv:2610.39314(プレプリント) · 2026年10月
信学ソ大2026, B-15-53 · 2026年9月
DICOMO 2026, 8A-2, pp. 2074–2082 · 2026年6月
優秀プレゼンテーション賞 / 優秀論文賞
DICOMO 2026, 1F-5, pp. 226–233 · 2026年6月
ICRA 2026 RoboTac Workshop · 2026年6月
NeurIPS 2026 2nd Workshop on Agentic AI Benchmarks and Applications for Enterprise Tasks · 2026年
第43回ロボット学会学術講演会, 1M4-05 · 2025年8月